Udało się stworzyć cyborga. Ten robot używa żywych mięśni
Ten robot nie ma silnika. Napędzają go elementy organiczne.
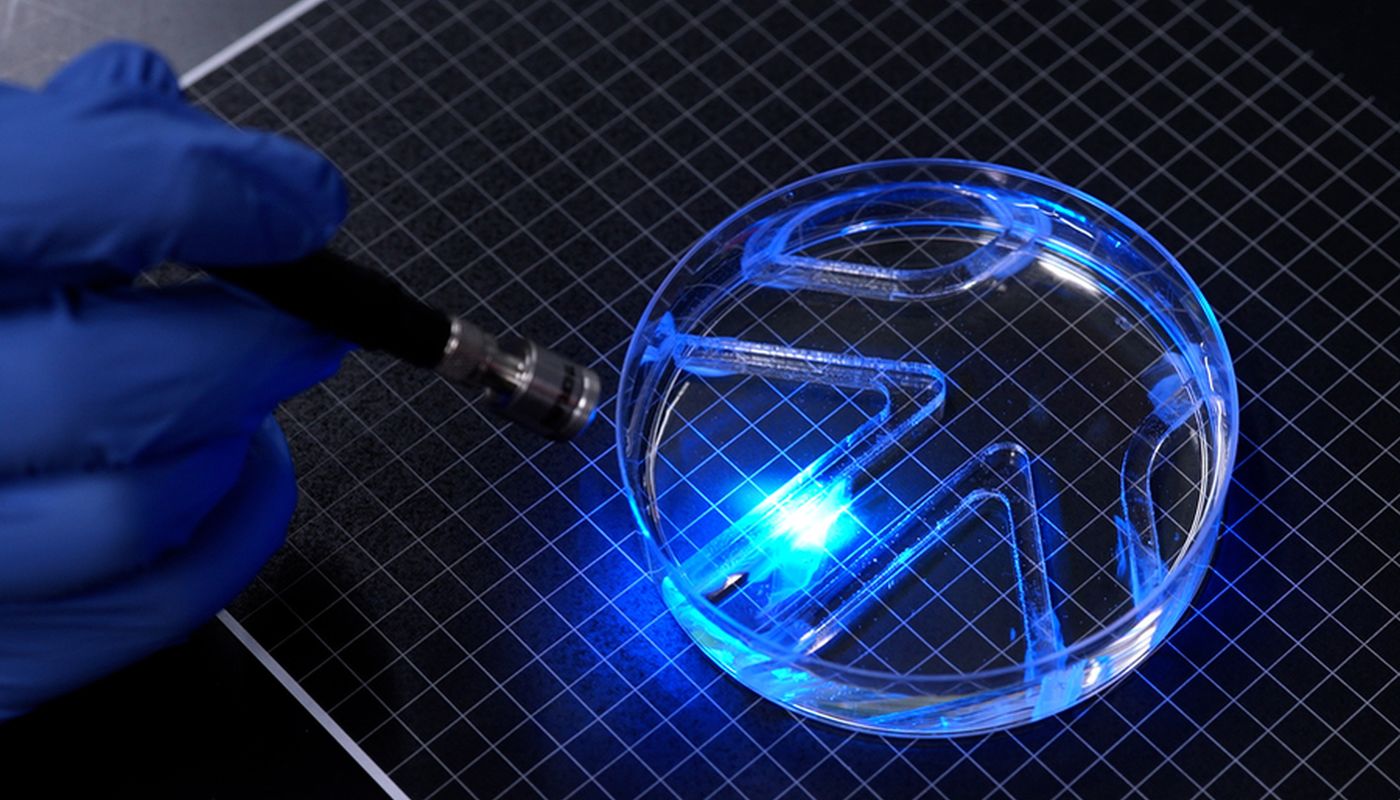
Mięsień zamiast silnika
Inżynierowie z MIT zbudowali maleńkiego robota napędzanego żywymi komórkami mięśniowymi. Jego korpus to elastyczny żel wielkości listka gumy do żucia. Tworzy dwie płetwy pokryte warstwą komórek cieńszą od ludzkiego włosa. Komórki zmodyfikowano genetycznie, więc kurczą się pod wpływem światła.
Światło kierowane na wybraną płetwę wywołuje jej skurcz. Płetwa uderza w wodę i popycha robota. Zmieniając płetwę i częstotliwość błysków, naukowcy sterują prędkością i kierunkiem. Wyniki opublikowano w "Advanced Functional Materials".
W teście robot przepłynął podwodny labirynt. Z maksymalną prędkością pokonywał cztery długości ciała na minutę. Olimpijczyk potrafi nawet 65. To tempo zbliżone do leniwie płynącego rekina. Autorką badania jest Ritu Raman, profesor inżynierii mechanicznej z MIT. Zwraca uwagę, że "w wodzie potrzeba dużo więcej siły niż w powietrzu". Jak na swój rozmiar robot jest więc bardzo silny.
To pierwszy dwuwymiarowy robot napędzany żywą tkanką mięśniową. Dotychczasowe roboty biohybrydowe łączą żywą tkankę ze sztuczną konstrukcją. Zwykle to duże trójwymiarowe bryły mięśni szkieletowych hodowanych w laboratorium. Są to te same mięśnie, które poruszają naszymi kończynami. Wytworzenie takiej bryły wymaga milionów komórek. Cienka konstrukcja może być tańsza i bardziej wydajna.
Rok temu zespół Raman stworzył sztuczny mięsień w kształcie dysku wzorowanego na tęczówce oka. Komórki rosły w nim wzdłuż rowków ułożonych w koncentryczne okręgi. Pod wpływem światła dysk rozciągał się i kurczył jak tęczówka. Ruch wynosił jednak zaledwie 100 mikrometrów, czyli jedną dziesiątą milimetra. Raman mówi wprost, że dla robotyki "to były drobne ruchy".
Do pływania trzeba było więcej siły. Podkładem był wtedy bardzo miękki żel zwany fibryną. Kurczył się pod naciskiem mięśni. Inżynierowie zamienili go na żel GelMA. To materiał z żelatyny powszechnie używany do hodowli tkanek. Najlepsze okazały się kwadratowe rowki i sztywniejszy żel. Komórki układały się w nich równo i łączyły we włókna. Takie włókna tworzą silniejszą tkankę kurczącą się w zgodzie. Idealna grubość żelu to pół milimetra. Kurczące się komórki nie odrywają się wtedy od podłoża. Mięśnie dodatkowo trenowano powtarzanymi błyskami światła.
Gotowy robot ma dwie płetwy działające niezależnie. Raman porównuje je do dwóch osobnych mięśni. Światło na jednej poruszy tylko ją. Robota testowano w dużej szalce Petriego z wodą. Światło przesuwano ręcznie.
Kształt robota jest na razie prosty. Celem było sprawdzenie, czy cienka warstwa mięśni wystarczy do pływania. Okazało się, że tak. Teraz zespół chce zbudować korpus pozwalający pływać szybciej. Żywa tkanka jest miękka i reaguje na otoczenie. Potrafi też sama się leczyć. Dlatego takie roboty mogą kiedyś badać delikatne środowiska wodne. Badania częściowo sfinansował Office of Naval Research.